Pwoblèm nan Joint Actuator Pèsonn Pale sou
Devlopman robo humanoid gen yon pwoblèm leman. Pa yon pwoblèm ekipman pou - yon pwoblèm spesifikasyon.
Pifò ekip ki bati jwenti umanoid kòmanse pa rale yon espèk NdFeB segondè nan kèlkeswa designer motè yo te itilize dènye fwa. N45SH vin espesifye paske li te travay nan dènye pwojè servo a. Sifiks tèmik la chwazi pou matche ak limit tanperati likidasyon an. Lè sa a, sis mwa nan tès pyès ki nan konpitè, jwenti a kouri pi cho pase modèl la prevwa, koupl la konstan derive, epi pèsonn pa ka imedyatman eksplike poukisa - paske leman an sanble amann nan tanperati chanm.
Pwoblèm lan se ke actuators jwenti robo umanoid chita nan yon entèseksyon kontrent ki pa egziste nan pifò lòt aplikasyon pou motè: dansite koupl ekstrèm, sik devwa trè tanzantan, anvlòp tèmik sere ki pa gen refwadisman fòse, ak yon pake mekanik ki mete leman an pi pre sous chalè pase prèske nenpòt lòt konsepsyon motè. Fè seleksyon NdFeB kòrèk la mande pou reflechi sou tout kat kontrent sa yo ansanm, pa separeman.
Atik sa a se sou kijan pou fè sa.
1. Poukisa Humanoid Joint Actuators yo tèmik diferan
Yon motè servo estanda nan yon aplikasyon endistriyèl kouri nan ekilib tèmik apeprè fiks pandan pwodiksyon an. Ou gwosè leman an pou devwa kontinyèl nan tanperati rated, ajoute yon maj, ak seleksyon an defann.
Jwenti robo umanoid pa konpòte konsa. Yon sik demach mache enplike kout gwo-koupl pete - pik kouran 3–5 × evalyasyon kontinyèl la - ki te swiv pa faz chaj ki ba kote jwenti a se sitou kenbe pozisyon kont gravite. Kouran an mwayèn ta ka modès, men jenerasyon chalè pik la pandan faz pete sa yo konsantre, ak konstan tan tèmik nan yon actuator jwenti kontra enfòmèl ant (tipikman 10-30 segonn pou likidasyon an, pi long pou asanble leman an) vle di ke tanperati leman an reta tanperati likidasyon an pa ase nan matyè.
Nan yon ka tès ki byen karakterize: yon actuator 60mm frameless kouri yon simulation mache mache nan 1 Hz te montre tanperati likidasyon pik nan 95 degre pandan faz nan pozisyon, pandan y ap tanperati a sifas leman rotor te rive sèlman 72 degre - yon lag nan apeprè 8 segonn. Nan frekans demach 2 Hz, konprès lag la ak tanperati leman an apwoche 88 degre sou menm sik devwa a. Klas leman an ki an sekirite nan 1 Hz ka kouri tou pre papòt demagnetization irevokabl li a nan 2 Hz, san anyen nan modèl tèmik nan eta estab pou siyal li.
Se poutèt sa espesifye yon leman jwenti umanoid ki soti nan yon modèl tèmik fiks pou kont li se ensifizan. Dinamik sik devwa yo gen pwoblèm.
2. Risk la Demagnetization pa simetrik
Demagnetization NdFeB se pa yon evènman binè. Genyen yon pèt irevokabl gradyèl nan Br ki akimile chak fwa leman an opere pi ba pase pwen jenou li sou koub BH a - ak nan yon gwo poto-konte frameless motè jwenti, pwen an fonksyone chanjman nan direksyon jenou an anba kondisyon aktyèl pik jisteman lè jwenti a ap fè travay pi wo-koupl li yo.
Konsekans pratik la: yon leman ki an sekirite tèmik nan eta 80 degre ka toujou demagnetize pasyèlman pandan yon pete koupl 150ms si aktyèl la pik wo ase pou pouse pwen an opere anba jenou an. Kantite demagnetization pou chak sik piti - petèt 0.1-0.3% pèt Br - men li kimilatif. Apre 10,000 sik demach, yon jwenti ki te kòmanse nan espèk ka kouri 2-4% pi ba pase konstan koupl orijinal li. Sa a ase yo lakòz asimetri aparan nan demach bilateral, ak ase yo kreye tèt fè mal kontwòl bouk fèmen ki sanble ak pwoblèm lojisyèl.
Ranje a se senp, men li mande pou konnen li nesesè: presize klas leman an ki baze sou pwen opere pik la pandan maksimòm transient aktyèl yo, pa sèlman limit tèmik fiks la. Pou pifò aplikasyon pou jwenti umanoid, sa a pouse seleksyon an nan klas N-sfiks estanda nan direksyon H oswa SH - pa paske tanperati a wo, men paske fòs la coercitive bezwen kenbe kont pik jaden demagnetizing.
3. Seleksyon Klas pa Pozisyon Joint
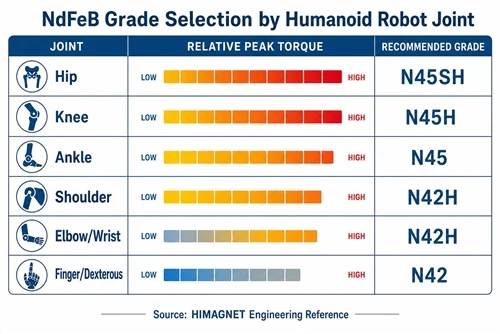
Se pa tout jwenti nan yon robo umanoid ki gen menm anviwònman tèmik ak elektwomayetik. Yon apwòch yerarchize nan seleksyon klas yo gen sans.
| Joint | Pik koupl | Anviwònman tèmik | Klas Rekòmande | Rezon ki fè |
|---|---|---|---|---|
| Hip (anplasman/woule) | Segondè (40–120 N·m) | Basen ki fèmen, koule lè limite | N42SH–N45SH | Segondè pik aktyèl demagnetization risk; anviwònman tèmik fèmen |
| jenou | Pi wo (60-150 N·m) | Ekspoze, pi bon konveksyon | N45H–N48H | Peak koupl dominan; pi bon refwadisman pèmèt pi ba sifiks coercivity |
| Cheviy | Mwayen (20–60 N·m) | Ekspoze, anbyen ki pi ba | N45–N48H | Pi ba risk tèmik; estanda N akseptab si kouran pik kontwole |
| Zepòl (anplasman/woule) | Mwayen (15–40 N·m) | Pasyèlman fèmen tors | N42H–N45H | Dansite koupl modere; fèmen men pi ba sik devwa pase janm yo |
| Koud / ponyèt | Ba–Mwayen (5–20 N·m) | Ekspoze, bon konveksyon | N42–N45H | Pi ba kouran pik; estanda N souvan ase ak maj |
| Dwèt / Dèksplwatasyon | Ba (0.1–2 N·m) | Estrikti men ki fèmen | N42H–N45H | Ti volim limite dissipation chalè; H sifiks bay maj |
Sa yo se pwen depa, pa espesifikasyon final. Seleksyon aktyèl la depann de pwofil pik aktyèl ou a, rezistans tèmik asanble jwenti a, epi si ou gen refwadisman aktif. Men, modèl la kenbe: jwenti yo ki pote chay ki pi plis nan anviwònman ki pi tèmik yo - ranch yo, asanble zepòl ki fèmen yo - bezwen pi wo Hcj, pandan y ap ekspoze distal jwenti yo gen plis espas tèmik epi yo ka kouri pi ba klas coercivity.
4. Arc Segment Jeyometri pou High-Polo-Count Joints
Pifò aktè jwenti umanoid itilize 12-20 konfigirasyon poto pou maksimize koupl pou chak ampè nan yon dyamèt kontra enfòmèl ant. Nan konte poto sa a, lajè segman arc se etwat - anjeneral 15-25mm longè kòd pou yon dyamèt rotor 60-80mm - epi epesè radial la limite pa bidjè inèsi rotor la.
De desizyon jeyometri gen plis enpòtans pase pifò ekip yo reyalize:
Pol arc rapò.Yon rapò arc poto ant 0.82 ak 0.90 se seri pratik pou minimize koupl cogging nan motè ki gen gwo poto-konte san ankadreman san sakrifye twòp flux lè-gap. Ale pi wo pase 0.92 ogmante flux men cogging vin sous dominan rid koupl - pwoblèm pou yon jwenti robo ki bezwen lis kontwòl pozisyon ba-vitès. Ale anba 0.80 diminye cogging men koupe dansite koupl ase ke ou bezwen yon leman ki pi wo-klas pou konpanse, ki ajoute pri san yo pa adrese chwa jeyometri ki kache.
Radial epesè vs epesè tounen-fè.Pou leman klas N45H nan yon rotor 60-80mm, 3.5-4.5mm epesè radial leman se ranje kote leman yo ap opere toupre pwen optimal k ap travay yo sou koub BH la. Mens pase 3mm epi w ap kite flux sou tab la. Pi epè pase 5mm ajoute inèsi rotor ki parèt tankou lajè jwenti redwi - yon pri reyèl nan yon robo ki bezwen repons rapid kontwòl enpedans.
5. Ki sa ki sourcing separeman koute ou
Li komen nan pwogram devlopman robo umanoid pou sous leman rotor nan yon founisè ak laminasyon stator nan yon lòt. Lojik la fè sans sou papye: chak founisè optimize pwòp eleman yo.
Nan pratik, tolerans stack-up ant konpozan endepandan sous se sous ki pi konsistan nan varyasyon lè-gap nan premye atik motè jwenti. Yon varyasyon ±0.05mm nan reyon arc leman, konbine avèk yon varyasyon ±0.03mm nan reyon plas laminasyon, pwodui jiska ±0.08mm varyasyon lè-gap alantou sikonferans rotor la. Nan yon espas lè nominal 0.4mm - tipik pou yon gwo koupl-dansite jwenti frameless - sa a se yon varyasyon 20%. Rezilta a se mezirab koupl rid nan frekans nan poto-pase, ki nan yon motè 16-poto nan 200 RPM (tipik vitès mache ralanti) tonbe nan 26 Hz - dwa nan Pleasant a nan pifò contrôleur enpedans jwenti umanoid.
Matche jeyometri arc leman an ak jeyometri laminasyon aktyèl la nan menm pakèt pwodiksyon an elimine pi fò nan varyasyon sa a. Eman an ak laminasyon pa bezwen soti nan menm founisè a nesesèman, men yo bezwen yo dwe dimansyon ko-valide anvan asanble - e sa se byen lwen pi fasil lè tou de soti nan yon sèl sous ki kontwole tou de pwosesis.
6. Lis verifikasyon pratik pou spesifikasyon Eman Joint Humanoid
- ☐ Defini jaden demagnetizing pik nan aktyèl maksimòm, pa sèlman tanperati opere eta a
- ☐ Egzekite simulation tèmik devwa nan frekans demach sib - 1 Hz ak 2 Hz minimòm
- ☐ Chwazi klas ki baze sou pwen opere pik ak 15% Hcj maj pi wo pase pwen jenou an nan tanperati leman maksimòm espere.
- ☐ Espesifye jeyometri segman arc: rapò arc poto 0.82–0.90, epesè radial 3.5–4.5mm pou dyamèt rotor 60–80mm
- ☐ Verifye bidjè tolerans lè-gap: tolerans reyon arc leman + tolerans reyon plas laminasyon Mwens pase oswa egal a 20% diferans lè nominal
- ☐ Mande koub BH a 20 degre, 80 degre, ak 120 degre nan materyèl pwodiksyon - pa valè fichye klas yo.
- ☐ Pou jwenti anch ak zepòl ki fèmen: presize sifiks SH kòm debaz; H akseptab sèlman ak modèl tèmik valide ki montre pik tanperati leman mwens pase oswa egal a 120 degre anba pi move ka demach.
HIMAGNET bay leman segman arc ki matche ak desen laminasyon rotor kliyan, ak done BH nan plizyè tanperati ki soti nan materyèl pwodiksyon an. Pou pwogram jwenti umanoid - soti nan actuators dwèt rive nan motè koupl anch -kontakte ekip jeni nou anak koupl jwenti ou, vitès, ak anvlòp tèmik, epi nou pral travay nan seleksyon an klas avèk ou.